PUBLICIDAD
  • REVISTA DIGITAL
  • PUBLICIDAD
  • HEMEROTECA
  • VIDEOTECA
  • CONTACTO
BOLETÍN
miércoles, 21 de octubre de 2026
Actualidad Aeroespacial
  • Compañías
  • Industria
  • Defensa
  • Profesionales
  • Infraestructuras
  • Transporte
  • Formación
  • Legislación
  • Espacio
  • Opinión
No hay resultados
Ver todos los resultados
  • Compañías
  • Industria
  • Defensa
  • Profesionales
  • Infraestructuras
  • Transporte
  • Formación
  • Legislación
  • Espacio
  • Opinión
No hay resultados
Ver todos los resultados
Actualidad Aeroespacial
No hay resultados
Ver todos los resultados
PUBLICIDAD

Por vez primera, un astronauta controla desde el espacio un rover en la Tierra

22/04/2022
en Espacio
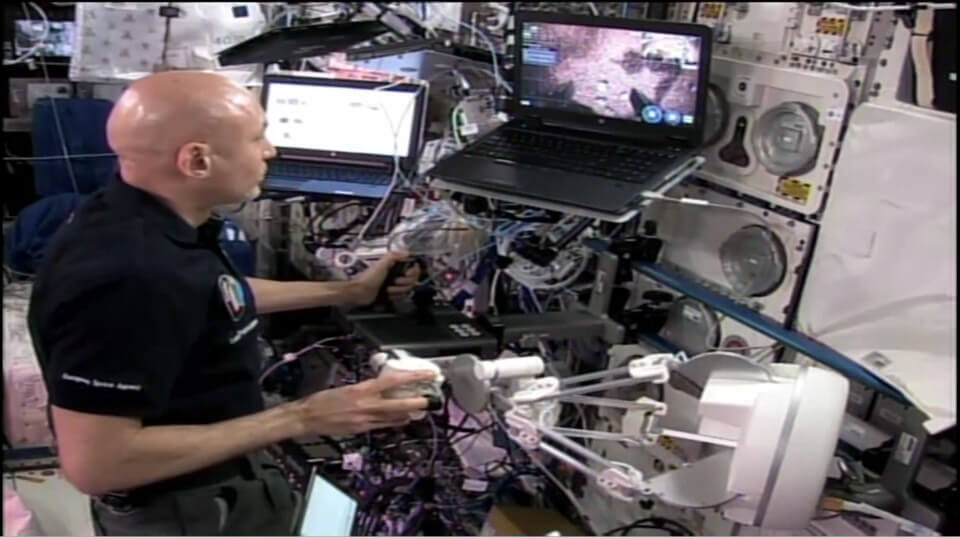
un astronauta controla desde el espacio un rover en la Tierra

Un equipo de investigación de la ESA, el Centro Aeroespacial Alemán DLR y la industria y el mundo académico europeo ha desarrollado una técnica que permite a los astronautas en órbita controlar los rovers que exploran las superficies planetarias y que culminó con una sesión de rover con base en la Tierra comandada desde la Estación Espacial Internacional (ISS).

Un artículo publicado en la prestigiosa revista Science Robotics esta semana detalla sus resultados. “Esta es la primera vez que un astronauta en el espacio logra controlar un sistema robótico en tierra de una manera tan inmersiva e intuitiva”, comenta Aaron Pereira de DLR.

“Nuestra interfaz de control incorpora retroalimentación de fuerza para que el astronauta pueda experimentar exactamente lo que siente el rover, incluso hasta el peso y la cohesión de las rocas que toca. Lo que esto hace es ayudar a compensar cualquier limitación de ancho de banda, mala iluminación o retraso de la señal para dar una sensación real de inmersión, lo que significa que el astronauta se siente como si estuviera allí en la escena”.

El ingeniero en robótica Thomas Krueger, al frente del Laboratorio de Interacción Humano-Robot de la ESA, indica que ”hemos estado trabajando en el concepto de que los humanos se mantengan seguros y cómodos en órbita alrededor de la Luna, Marte u otros cuerpos planetarios, pero estando lo suficientemente cerca para la supervisión directa de los rovers en la superficie, combinando las fortalezas humanas de flexibilidad e improvisación con un robot robusto y diestro en el lugar para llevar a cabo sus comandos con precisión”.

Un equipo del Laboratorio HRI de la ESA y el Centro de Robótica y Mecatrónica de DLR colaboraron en una serie de pruebas cada vez más complejas, primero en la Tierra y luego extendiéndose a la órbita.

“Al final, necesitábamos realizar experimentos de viabilidad desde el espacio porque investigaciones anteriores muestran que la ingravidez puede degradar el desempeño humano durante las tareas de fuerza y ​​movimiento”, agrega Krueger. «Este y otros factores ambientales únicos significaron que las simulaciones basadas en la Tierra no serían suficientes».

Sus esfuerzos culminaron en la primera parte del experimento Analog-1 a finales de 2019. El astronauta Luca Parmitano a bordo de la ISS operó el rover Interact de la ESA equipado con pinzas en un entorno lunar simulado dentro de un hangar en Valkenburg, Países Bajos, para estudiar rocas y recolectar muestras. La prueba espacio-Tierra de dos horas fue un éxito, superando un retraso de señal bidireccional de más de 0,8 segundos en promedio y una tasa de pérdida de paquetes de datos de más del 1%.

Resolviendo el factor tiempo

“Aunque la ISS está en órbita a solo 400 kilómetros de altura, sus señales se transmiten a la Tierra a través de satélites de telecomunicaciones geoestacionarios y luego a Europa desde Texas a través de un cable transatlántico”, explica Aaron Pereira.

“Nuestro equipo en DLR tuvo que diseñar un algoritmo de control que pudiera funcionar de manera estable a pesar de este retraso. Debido a que hay un retraso en la retroalimentación de fuerza recibida por el operador es posible que continúe moviendo el robot aún más después de que haya golpeado una roca. Esto podría llevar a que el robot se desincronice con su controlador, potencialmente vibre como loco, tal vez incluso dañándose a sí mismo.

“Para evitar que eso suceda, usamos un concepto llamado ‘pasividad’: observamos la cantidad total de energía que pone un operador y, en el lado remoto, nos aseguramos de que el robot nunca entregue más energía que esa, y viceversa. Como cuando empujas a un niño en un columpio, nunca irá más alto que el primer columpio, y con la fricción se balanceará gradualmente más y más bajo”.

“Entonces, por ejemplo, cuando el brazo del robot se está moviendo y de repente golpea una roca, se necesitaría energía adicional para moverse que el astronauta no ordenó, por lo que reducimos la energía de comando de una vez para ralentizar el brazo. Luego, después del retraso de 850 microsegundos, cuando el astronauta siente la roca, puede elegir agregar la energía adicional para empujarla.

«Esta técnica de ‘Enfoque de pasividad en el dominio del tiempo para retrasos elevados’ es muy intuitiva en la práctica y también debería poder funcionar bien con tiempos de retraso más altos», concluyó.

Tags: astronautaDLRESAISSRoverTierra
ComparteTweetComparteEnviar
PUBLICIDAD

NOTICIAS RELACIONADAS

Constelación de navegación por satélite Galileo. Fuente: ESA
Espacio

Doce satélites Galileo G2 se incorporarán a la flota actual en os próximos años

21/10/2026

Doce satélites Galileo de segunda generación (G2) se incorporarán a la flota actual en los próximos años, anuncia la agencia...

Proyecto lunar OASIS. Fuente: ESA
Espacio

La ESA selecciona a la alemana OHB para su proyecto lunar OASIS

20/10/2026

La ESA ha seleccionado a OHB, con sede en Alemania, para liderar los estudios de viabilidad y definición preliminar del...

La nave espacial de carga SpaceX Dragon, con su nariz abierta, se acerca a la Estación Espacial Internacional para un acoplamiento automatizado. Fuente: Nasa

La nave de carga Dragon de SpaceX llegó a la ISS

16/10/2026
Roger Oliva, director de Zenithal Blue. Fuente: Zenithal Blue

Zenithal Blue participa en una misión candidata a convertirse en el próximo satélite científico de la ESA

14/10/2026
La nave de carga Dragon de SpaceX fue lanzada hacia la ISS. Fuente: SpaceX

La nave de carga Dragon de SpaceX fue lanzada hacia la ISS

14/10/2026
La nave Cygnus XL elevó la órbita de la ISS. Fuente: Nasa

La nave espacial de carga Cygnus XL abandonó la ISS y se desintegró a su reentrada en la atmósfera terrestre

13/10/2026

Deja una respuesta Cancelar la respuesta

Tu dirección de correo electrónico no será publicada. Los campos obligatorios están marcados con *

PUBLICIDAD

SUSCRÍBETE AL BOLETÍN

Revisa tu bandeja de entrada o la carpeta de spam para confirmar tu suscripción.

PUBLICIDAD

ÚLTIMAS NOTICIAS

Marc Fontaine. Fuente: Vertical Aerospace

Vertical Aerospace refuerza su Consejo con el nombramiento del ex ejecutivo de Airbus, Marc Fontaine

21/10/2026
Eutelsat y ClearSpace firman un acuerdo para impulsar los servicios de extensión de vida útil de Phoenix GEO. Fuente: ClearSpace

Eutelsat y ClearSpace firman un acuerdo para impulsar los servicios de extensión de vida útil de Phoenix GEO

21/10/2026
TEDAE reúne a 87 empresas de las industrias de Defensa, Seguridad, Aeronáutica y Espacio en su jornada B2B. Fuente: TEDAE

TEDAE reúne a 87 empresas de las industrias de Defensa, Seguridad, Aeronáutica y Espacio en su jornada B2B

21/10/2026
Constelación de navegación por satélite Galileo. Fuente: ESA

Doce satélites Galileo G2 se incorporarán a la flota actual en os próximos años

21/10/2026
El 737-10 de Boeing.

La FAA certifica, tras seis años de retrasos, el Boeing 737-10, el miembro más grande de la familia 737 MAX

21/10/2026
PUBLICIDAD

REVISTA DIGITAL

VER REVISTAS
PUBLICIDAD
Actualidad Aeroespacial

© 2026. Todos los derechos reservados

Queda terminantemente prohibida la reproducción total o parcial de los contenidos ofrecidos a través de este medio, salvo autorización expresa de Actualidad Aeroespacial.

  • Aviso Legal
  • Política de privacidad
  • Contacto

Síguenos

No hay resultados
Ver todos los resultados
  • Compañías
  • Industria
  • Defensa
  • Profesionales
  • Infraestructuras
  • Transporte
  • Formación
  • Legislación
  • Espacio
  • Opinión
  • Revista digital
  • Publicidad
  • Hemeroteca
  • Videoteca
  • Contacto

© 2026. Todos los derechos reservados

Utilizamos cookies propias y de terceros para garantizar el funcionamiento de la web, medir su uso y mejorar nuestros servicios. Puede aceptar todas las cookies, rechazar las no necesarias o configurar sus preferencias. Política de cookies

Configurar cookies

Necesarias para que la web funcione correctamente. No se pueden desactivar desde este panel.

Ayudan a medir el uso del sitio y mejorar sus contenidos.

Permiten publicidad, medición de campañas o personalización de anuncios.

Guardan preferencias o permiten contenido externo no necesario.