

La Agencia Espacial Europea (ESA) ha culminado la prueba de control remoto del rover lunar Interact en el entorno simulado del Monte Etna (Sicilia), lo que permitirá a los astronautas controlar este vehículo en la Luna desde el Gateway de la órbita lunar.
Este proyecto, denominado Analog-1, forma parte de uno mayor, ARCHES, que engloba a múltiples agencias y múltiples rover, organizado por el Centro Aeroespacial Alemán (DLR), cuyo objetivo es poner a prueba la capacidad de los robots autónomos para colaborar y compartir datos en red.
De este modo, la ESA ha recreado una misión a la Luna, donde un equipo de científicos geólogos y el astronauta de la ESA Thomas Reiter supervisase la colección de muestras de rocas de un rover. Actuando como si estuviera en órbita lunar, el astronauta se encontraba de hecho en una habitación de hotel en Catania (Sicilia), con el rover a 23 kilómetros de distancia y 2.600 metros cuesta arriba en los flancos volcánicos del monte Etna. Cuando Thomas le ordenó al rover que recogiera rocas, su mano experimentó exactamente lo que sintió la pinza del robot: una dimensión adicional en el control remoto.
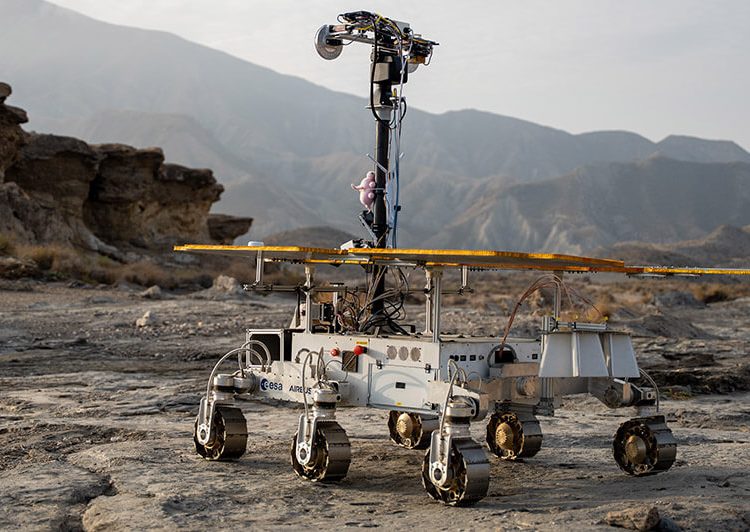
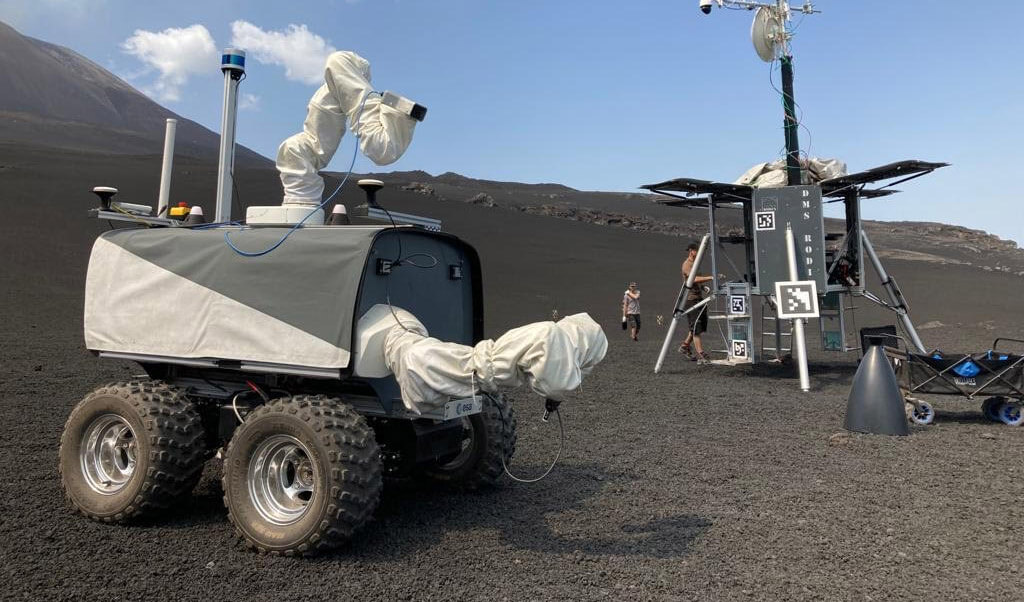
El rover Interact de cuatro ruedas y dos brazos de la ESA fue construido por el Laboratorio de Interacción Humano-Robot de la Agencia y modificado para las escarpadas laderas del volcán. Este robot forma parte de un equipo que constaba de dos rovers DLR, unidades rover ligeras 1 y 2, junto con un módulo de aterrizaje lunar fijo que proporciona WiFi y energía a los rovers, además de un dron para el mapeo de la superficie. El Instituto de Tecnología de Karlsruhe contribuyó con el rastreador Scout, similar a un ciempiés, optimizado para terrenos difíciles, que también podría servir como un relevo entre Interact y el módulo de aterrizaje, aumentando su área efectiva de operaciones.
Misión de cuatro días
La entrega de rocas del rover al módulo de aterrizaje marcó la conclusión de una misión simulada de cuatro días en la que un rover aterrizó en la Luna para recolectar muestras, guiado por un centro de operaciones del rover y una trastienda científica en la Tierra y un astronauta a bordo de la estación lunar Gateway. Las operaciones del rover fueron coordinadas desde ESOC en Alemania, mientras que el astronauta y los científicos se mantuvieron en habitaciones separadas en un hotel cercano.
“Una misión simulada como esta es esencialmente un juego de roles en el que es muy importante que los jugadores del escenario experimenten una inmersión total”, dijo el director del proyecto Analog-1, Kjetil Wormnes. “En este caso, eso significaba que los operadores del rover en ESOC, así como los científicos en la trastienda científica y, por supuesto, el astronauta a bordo de nuestro Gateway lunar analógico necesitaban sentir que estaban en la Luna. El Monte Etna fue elegido como el sitio análogo por su excelente geología, similar a la lunar, lo que permite una inmersión profunda adecuada, mientras que el astronauta y los científicos se mantuvieron separados en un hotel en las cercanías de Catania”.
Para lograr el máximo realismo, se agregó un segundo de retraso en la señal al sistema de control del rover, equivalente al tiempo que tardarían los comandos en viajar entre la estación Gateway y la superficie lunar. El método de control de retroalimentación de fuerza ha sido diseñado para operar con tales retrasos.
Kjetil agregó que “fue una configuración desafiante, pero los sistemas funcionaron extremadamente bien y aprendimos mucho sobre cómo operar un rover en la Luna que puede ayudarnos cuando hagamos esto de verdad en el futuro. Estamos muy contentos porque requirió mucho trabajo llegar a este punto y las pruebas aquí en el Etna se retrasaron repetidamente debido al Covid-19”.
Por su parte, Reiter comentó que «hemos aprendido mucho sobre la colaboración entre el control terrestre en la Tierra y la tripulación a bordo de una estación espacial que orbita la Luna, ambos operando un rover en la superficie; esta operación compartida puede ser extremadamente eficiente, mucho más que si cada uno lo hace solo”.
Método probado
Thomas Krueger, al frente del Laboratorio de Interacción Humano-Robot de la ESA, dijo que “el éxito de hoy es emocionante porque significa que ahora podemos considerar probado este método de control de retroalimentación de fuerza, que está listo para ser presentado con nuestros socios internacionales en la planificación de futuras exploraciones lunares”.
“Ha sido un largo camino para llegar a este punto: nuestro equipo comenzó a trabajar en el concepto hace más de una década, construyendo progresivamente más complejidad. Comenzamos con un joystick simple que podría ser controlado a distancia por un astronauta en órbita estudiando la percepción de la retroalimentación de fuerza en condiciones de ingravidez, luego nuestro laboratorio desarrolló el rover Interact expresamente para ser operado desde el espacio. Después pasamos a la primera campaña de prueba de Analog-1 a gran escala, dirigida por Luca Parmitano desde la Estación Espacial Internacional a través de un paisaje lunar simulado en un hangar holandés”.
La única prueba que quedó sin hacer fue demostrar que el sistema podía hacer frente a la imprevisibilidad inherente de un entorno natural al aire libre, ahora logrado con esta última campaña del Monte Etna. Reiter luchó con pendientes pronunciadas y las ruedas del rover quedaron atrapadas en la arena, pero aun así logró recuperar las muestras y devolverlas al módulo de aterrizaje que esperaba.
Krueger señaló que “hay bastante sofisticación en el rover. Lo que pronto descubrimos fue que la supervisión remota continua era muy exigente para el operador astronauta, por lo que agregamos funciones para aliviar un poco la presión, equivalente a la conducción asistida que ofrecen los automóviles modernos. Entonces, por ejemplo, el operador puede señalar una ubicación y dejar que el rover decida por sí mismo cómo llegar allí de manera segura. Y su red neuronal ha sido programada para reconocer rocas científicamente valiosas por sí misma. De esa manera, el operador queda libre para centrar su atención en los tipos de tareas prioritarias para las que los humanos están mejor equipados. Esto resultó ser un terreno difícil para los vehículos con ruedas, por lo que fue un gran alivio ver lo bien que resultó”.
El último día de pruebas, los rovers trabajaron juntos para colocar una serie de antenas LOFAR en ubicaciones óptimas en la «superficie lunar» para realizar radioastronomía. De hecho, estas antenas eran modelos de trabajo y los astrónomos pasaron una noche en la montaña para realizar un estudio de radio del cielo, logrando captar una ráfaga de radio de Júpiter, provocando el paso de su luna volcánica a través de su campo magnético.
“Estoy seguro de que estaremos perfectamente preparados en la segunda mitad de esta década para hacer exactamente este tipo de operación compartida entre tierra y la estación espacial, controlando un rover en la superficie de la Luna”, concluyó Reiter.