

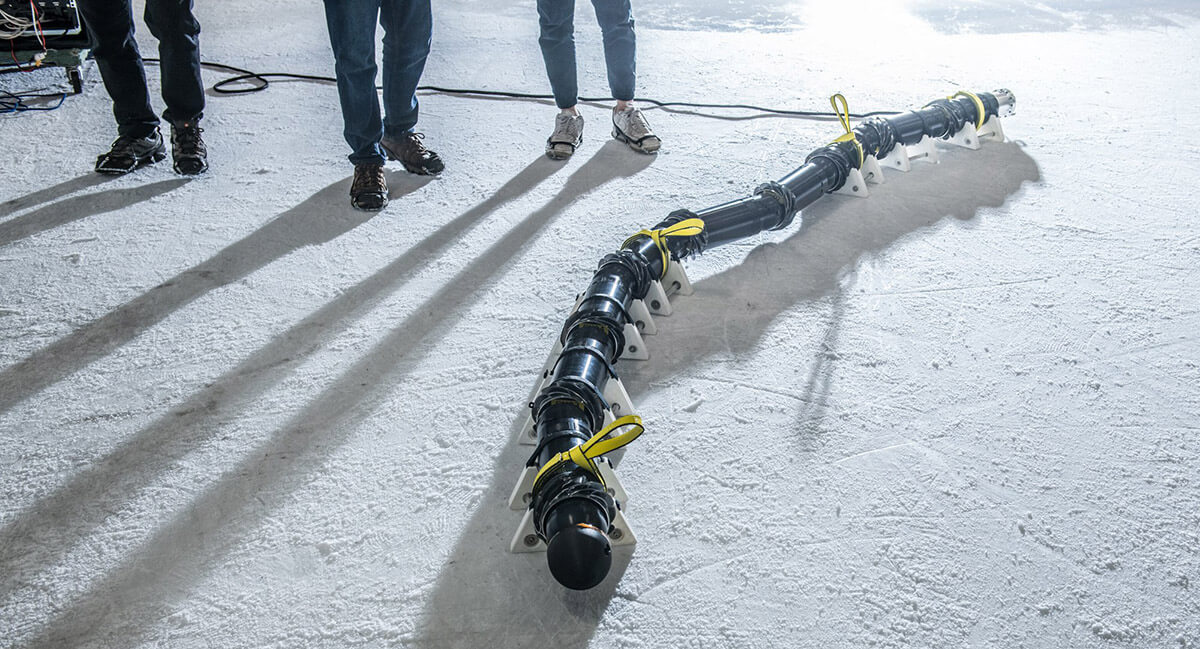
La Nasa está probando en su JPL un robot versátil que mapearía, atravesaría y exploraría de manera autónoma destinos que antes eran inaccesibles. Se trata de un robot con forma de serpiente para atravesar terrenos extremos. Llamado EELS (Exobiology Extant Life Surveyor), el robot autónomo autopropulsado se inspiró en el deseo de buscar signos de vida en el océano que se esconde debajo de la corteza helada de la luna Encelado de Saturno al descender por estrechos respiraderos en la superficie que arrojan géiseres al espacio.
Aunque las pruebas y el desarrollo continúan, el diseño para un destino tan desafiante ha dado como resultado un robot altamente adaptable. EELS podría elegir un curso seguro a través de una amplia variedad de terrenos en la Tierra, la Luna y mucho más allá, incluyendo arena, hielos ondulados, paredes de acantilados, cráteres demasiado empinados para los rovers, tubos de lava subterráneos y espacios laberínticos dentro de los glaciares.
“Tiene la capacidad de ir a lugares donde otros robots no pueden ir. Aunque algunos robots son mejores en un tipo particular de terreno u otro, la idea de EELS es la capacidad de hacerlo todo”, dijo Matthew Robinson, director de proyecto de EELS de JPL. “Cuando vas a lugares donde no sabes lo que encontrarás, quieres enviar un robot versátil y consciente de los riesgos que esté preparado para la incertidumbre y que pueda tomar decisiones por sí mismo”.
El equipo del proyecto comenzó a construir el primer prototipo en 2019 y ha estado realizando revisiones continuas. Desde el año pasado, han estado realizando pruebas de campo mensuales y perfeccionando tanto el hardware como el software que permiten que EELS funcione de manera autónoma. En su forma actual, denominada EELS 1.0, el robot pesa alrededor de 100 kilogramos y mide cuatro metros de largo. Está compuesto por 10 segmentos idénticos que giran, usando roscas de tornillo para propulsión, tracción y agarre. El equipo ha estado probando una variedad de tornillos de plástico impresos en 3D blancos de 20 centímetros de diámetro para probar en terrenos más sueltos y tornillos de metal negro más estrechos y afilados para el hielo.
El robot ha sido puesto a prueba en ambientes arenosos, nevados y helados, desde Mars Yard en JPL hasta un «patio de juegos de robots» creado en una estación de esquí en las montañas nevadas del sur de California, incluso en una pista de hielo cubierta local.
“Tenemos una filosofía de desarrollo de robots diferente a la de las naves espaciales tradicionales, con muchos ciclos rápidos de prueba y corrección”, dijo Hiro Ono, investigador principal de EELS en JPL. “Hay docenas de libros de texto sobre cómo diseñar un vehículo de cuatro ruedas, pero no hay ningún libro de texto sobre cómo diseñar un robot serpiente autónomo para ir audazmente a donde ningún robot ha llegado antes. Tenemos que escribir el nuestro. Eso es lo que estamos haciendo ahora”.
Debido al tiempo de retraso de las comunicaciones entre la Tierra y el espacio profundo, EELS está diseñado para detectar de forma autónoma su entorno, calcular el riesgo, viajar y recopilar datos con instrumentos científicos aún por determinar. Cuando algo sale mal, el objetivo es que el robot se recupere solo, sin ayuda humana.
“Al igual que un coche conduciendo de forma autónoma, pero sin señales de alto, sin señales de tráfico, ni siquiera carreteras, el robot tiene que descubrir cuál es el camino y tratar de seguirlo”, dijo el líder de autonomía del proyecto, Rohan Thakker. “Entonces tiene que descender por una caída de más de 30 metros y no caer”.
EELS crea un mapa 3D de su entorno utilizando cuatro pares de cámaras estéreo y lidar, que es similar al radar, pero emplea pulsos de láser cortos en lugar de ondas de radio. Con los datos de esos sensores, los algoritmos de navegación descubren el camino más seguro a seguir. El objetivo ha sido crear una biblioteca de «pasos» o formas en que el robot puede moverse en respuesta a los desafíos del terreno, desde girar de costado hasta enroscarse sobre sí mismo, un movimiento que el equipo llama «banana».
En su forma final, el robot contendrá 48 actuadores, esencialmente pequeños motores, que le dan la flexibilidad para asumir múltiples configuraciones, pero agregan complejidad tanto para los equipos de hardware como de software. Thakker compara los actuadores con «48 volantes». Muchos de ellos tienen un sensor de fuerza-torque incorporado, que funciona como una especie de piel para que EELS pueda sentir cuánta fuerza está ejerciendo sobre el terreno. Eso le ayuda a moverse verticalmente en rampas estrechas con superficies irregulares, configurándose para empujar contra paredes opuestas al mismo tiempo como un escalador.
El año pasado, el equipo de EELS pudo experimentar ese tipo de espacios desafiantes cuando bajaron la cabeza de percepción del robot, el segmento con las cámaras y el lidar, en un eje vertical llamado moulin en el glaciar Athabasca en las Montañas Rocosas canadienses. En septiembre, regresarán al lugar, que en muchos sentidos es un análogo de las lunas heladas de nuestro sistema solar, con una versión del robot diseñada para probar la movilidad del subsuelo. El equipo lanzará un pequeño conjunto de sensores, para monitorizar las propiedades químicas y físicas de los glaciares, que EELS eventualmente podrá implementar en sitios remotos.






Sería importante arbitrar un cuerpo de «basureros espaciales» como los llama el gran Asimov en alguna de sus novelas, para ir despejando de chatarra peligrosa el espacio. Además se podrían recuperar materiales y piezas útiles que podrían adaptarse para otros usos. Sabemos que el costo sería enorme, pero también el beneficio.